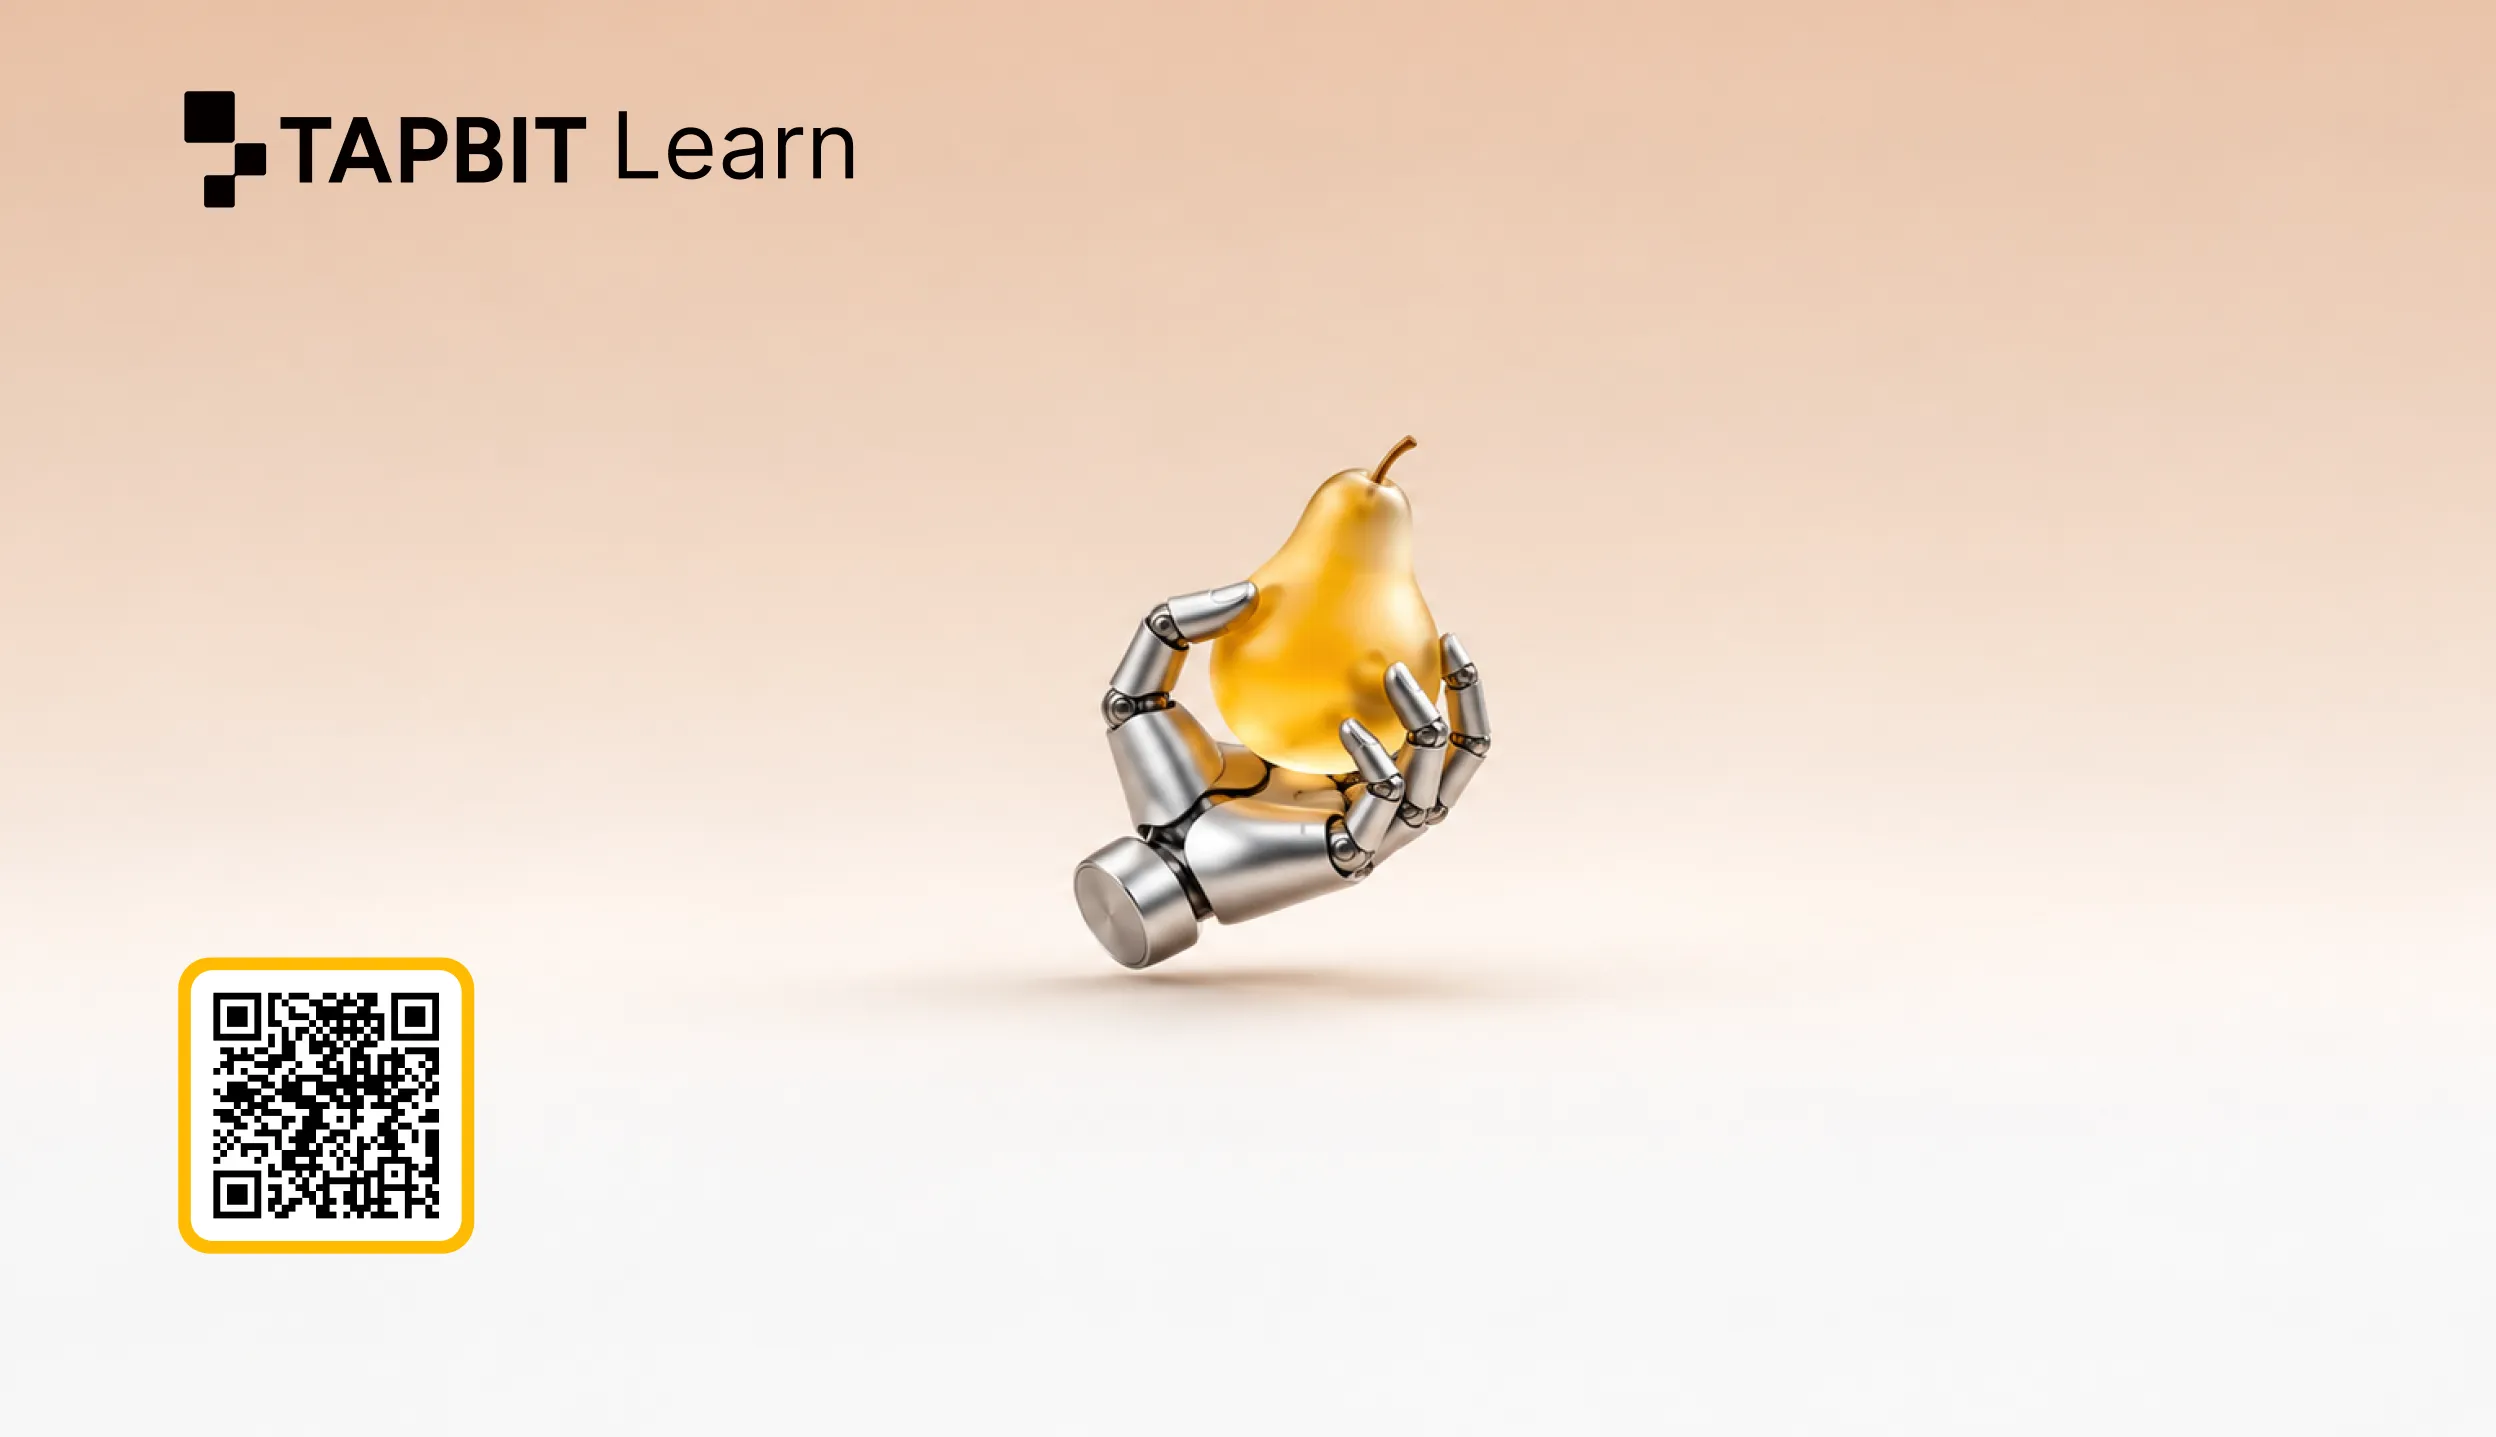
實體 AI 是協助機器人與機器感知周遭環境、做出決策並採取行動的 AI。倉庫機器人避開行人,以及機械手調整抓握力道,都利用資訊來控制運動。
聊天機器人會告訴你如何拿起杯子。實體 AI 系統則協助機器找到杯子、抓握並移動它。機器必須處理位置、重量、接觸以及場景中的變化。
什麼是實體 AI?
實體 AI 意味著將觀察轉化為物理動作的 AI。 NVIDIA 的詞彙表將其描述為能夠在現實世界中感知、理解和行動的機器。
要把一顆梨子放進碗裡,機器人必須定位這兩樣物體、規劃其伸展路徑、施加足夠的抓握力、提起水果,並在碗上方鬆開。力道太小會讓梨子滑落。力道太大則會損壞它。辨識出水果僅解決了任務的第一部分。
實體 AI 應用於機械手臂、倉庫車輛和自動駕駛汽車。人形身體並非必需。每台機器都需要適合其任務的感測器、軟體和移動部件。
實體 AI 如何運作?
實體 AI 透過感知、選擇動作、移動和檢查結果來運作。機器會重複這個循環,以適應周遭環境的變化。

攝影機定位梨子。關節感測器回報手部位置,力道感測器則可測量接觸。軟體利用這些讀數來估計水果的位置以及手部如何抓握它。
策略根據觀察結果選擇動作。它可以選擇夾爪的移動位置或關節的旋轉角度。控制器將該選擇轉換為馬達指令。硬體隨後執行移動。
如果梨子滑落,下一次感測器讀數將觸發抓握調整。如果碗移動了,機器人會更新其目的地。回饋讓機器在完成任務前能夠修正其動作。
模型可以正確識別梨子,但仍可能將其壓碎。物體識別衡量機器看到的東西;任務成功衡量它是否正確處理了物體。
實體 AI vs. 生成式 AI vs. 傳統自動化
實體 AI 專注於現實世界的動作;生成式 AI 專注於內容生成;傳統自動化則執行預定義流程中的預設行為。應用程式可以結合這三者。

| 方法 | 典型輸出 | 日常範例 |
|---|---|---|
| 生成式 AI | 文字、圖像、音訊或其他生成資訊 | 解釋如何包裝水果 |
| 傳統自動化 | 程式化序列 | 重複單一固定包裝動作 |
| 實體 AI | 根據觀察條件調整的動作 | 為不同位置的水果調整抓握力道 |
單一機器人可以使用所有這三種方法。語言模型解釋語音指令,視覺模型尋找物體,控制軟體則將馬達保持在限制範圍內。結合的系統完成物理任務。
當零件每次都以相同位置到達時,傳統自動化效果良好。當零件的位置或周遭環境改變時,實體 AI 就派上用場。開發人員會測試在機器需要協助之前,這些條件可以變異到什麼程度。
實體 AI 的應用領域?
實體 AI 用於倉庫運輸、工業揀選和自動駕駛。在每種情況下,機器都會根據場景調整其運動,而不是重複完全相同的路徑。
在倉庫中,機器人偵測到障礙物並選擇另一條路線。它必須在到達目的地的同時,為附近的人員留出空間。路線完成度、行駛時間和人員干預次數是衡量其表現的指標。
在工廠中,夾爪會拾取以不同角度放置的產品。測試衡量完成的拾取次數、損壞的產品數量以及請求人員協助的次數。更快的夾爪只有在仍能正確處理產品的情況下才有用。
自動駕駛汽車利用感測器讀數來追蹤其他道路使用者,規劃路線並控制轉向和速度。它必須對其駕駛系統設計條件內的移動做出反應。
為什麼機器人需要真實世界和模擬數據?
真實數據能教導機器人實際物體和表面的行為。模擬讓開發人員能夠廉價地重複任務和改變條件。兩者都是必需的,因為在虛擬場景中有效的模型在實際硬體上仍可能失敗。

人類演示展示了如何處理笨拙的形狀以及在滑倒後如何恢復。它們捕捉了軟體可能難以重現的接觸、運動和變化。錄製內容必須包含教授任務所需的觀察和動作。
模擬讓開發人員能夠改變位置、摩擦力和光照,然後重複進行相同的測試。這使得模型比較更容易,並在實際部署前暴露失敗。在人工環境中產生的數據稱為合成數據。
模擬到真實的差距(sim-to-real gap)是指虛擬訓練與實際操作之間的差異。真實表面的摩擦力可能不同;真實攝影機可能捕捉到意外的反光。在機器人上進行測試可以顯示哪些學習到的動作可以轉移,哪些需要修正。
Axis Robotics 建立工具來收集和處理機器人訓練數據。其作用是提供有用的演示和修正。最終的結果是機器人在目標任務上的表現更好。
如何判斷實體 AI 是否正在改進?
當機器完成更多任務、處理更多樣化的場景或需要更少的人工協助時,實體 AI 就會改進。重複測試顯示了可靠性。單一選定的演示僅顯示一次嘗試。
| 評估問題 | 重要性 |
|---|---|
| 什麼才算成功? | 拿到物體與完好移動它不同 |
| 測試了多少次嘗試? | 一次成功對一致性提供的資訊很少 |
| 場景是否不熟悉? | 新條件考驗泛化能力 |
| 人員干預了多少次? | 協助改變了自主性的意義 |
| 測試之間有何變化? | 相似的條件使比較更有意義 |
例如,將杯子放在十個不熟悉的位置,並記錄每次嘗試。報告有多少次拾取成功,多少次失敗,以及人員介入了多少次。失敗的次數顯示了哪些動作需要更多的訓練數據。
企業還會衡量速度、監督、維護和停機時間。一個可靠但緩慢的機器可能適合一項工作,但對另一項工作來說成本太高。任務成功率和營運成本共同決定了部署是否划算。
實體 AI 如何與加密貨幣連結?
加密貨幣網路可以記錄數據貢獻並獎勵參與者。它們支持圍繞實體 AI 的協調;機器人仍然從數據中學習,並透過其模型、感測器和控制器採取行動。
眾包網路可以記錄誰提交了被接受的演示,並根據計畫規則分配獎勵。區塊鏈記錄有助於使用者檢查貢獻。數據驗證仍然需要確定記錄是否教授了有用的動作。
晶片公司銷售計算產品。數據平台提供訓練材料。代幣獎勵網路內的活動。我們的 AI 晶片市場分析涵蓋了硬體方面。這些企業可以以不同的速度增長,因為它們銷售的產品不同。
實體 AI 意味著機器可以使用它們感知到的信息來採取行動。更好的數據和訓練使這些行動更加可靠;區塊鏈是組織數據供應者的一種可能的工具。
如何在 Tapbit 上探索 AI 相關市場
NVDA/USDT 永續市場提供了一種追蹤與 AI 計算相關的衍生品的途徑。其價格反映了與機器人數據代幣不同的資產。
- 註冊或登入 Tapbit 並準備好相應帳戶中的 USDT。
- 開啟 NVDA/USDT,檢查合約資訊,並選擇保證金模式和槓桿。
- 設定方向、訂單類型、數量、止盈和止損水平。
- 提交前檢查價格、費用、保證金和清算價格。監控倉位,並在退出時透過倉位控制關閉。
常見問題
實體 AI 與機器人學相同嗎?
機器人學包含硬體、控制和其他工程。實體 AI 描述了在這些系統中用於解釋條件和選擇物理動作的智慧。
實體 AI 需要區塊鏈嗎?
不需要。區塊鏈可以支持某些協調或數據記錄設計,而機器人可以在沒有它的情況下學習和操作。
生成式 AI 可以是實體 AI 的一部分嗎?
可以。生成的指令、模擬場景或其他模型輸出可以貢獻給最終執行物理動作的更大系統。


